
お役立ち情報
Unitree G1・Go2 の操作マニュアル、Isaac Sim / Isaac Lab を使った強化学習、ROS2・Python での開発方法など、 弊社が日々の研究・開発で得た知見を記事にしてお届けしています。
【使い方】Unitree R1 の操作マニュアル2 ~起動と停止~
はじめに R1は、二足歩行がゆえに不安定であるため、起動と停止方法をマニュアルに沿って行なう必要があります。 R1の開梱と初期セットアップ Unitree R1 ヒューマノイド ロボットを適切に開梱し、操作できるように準 […]
記事を読む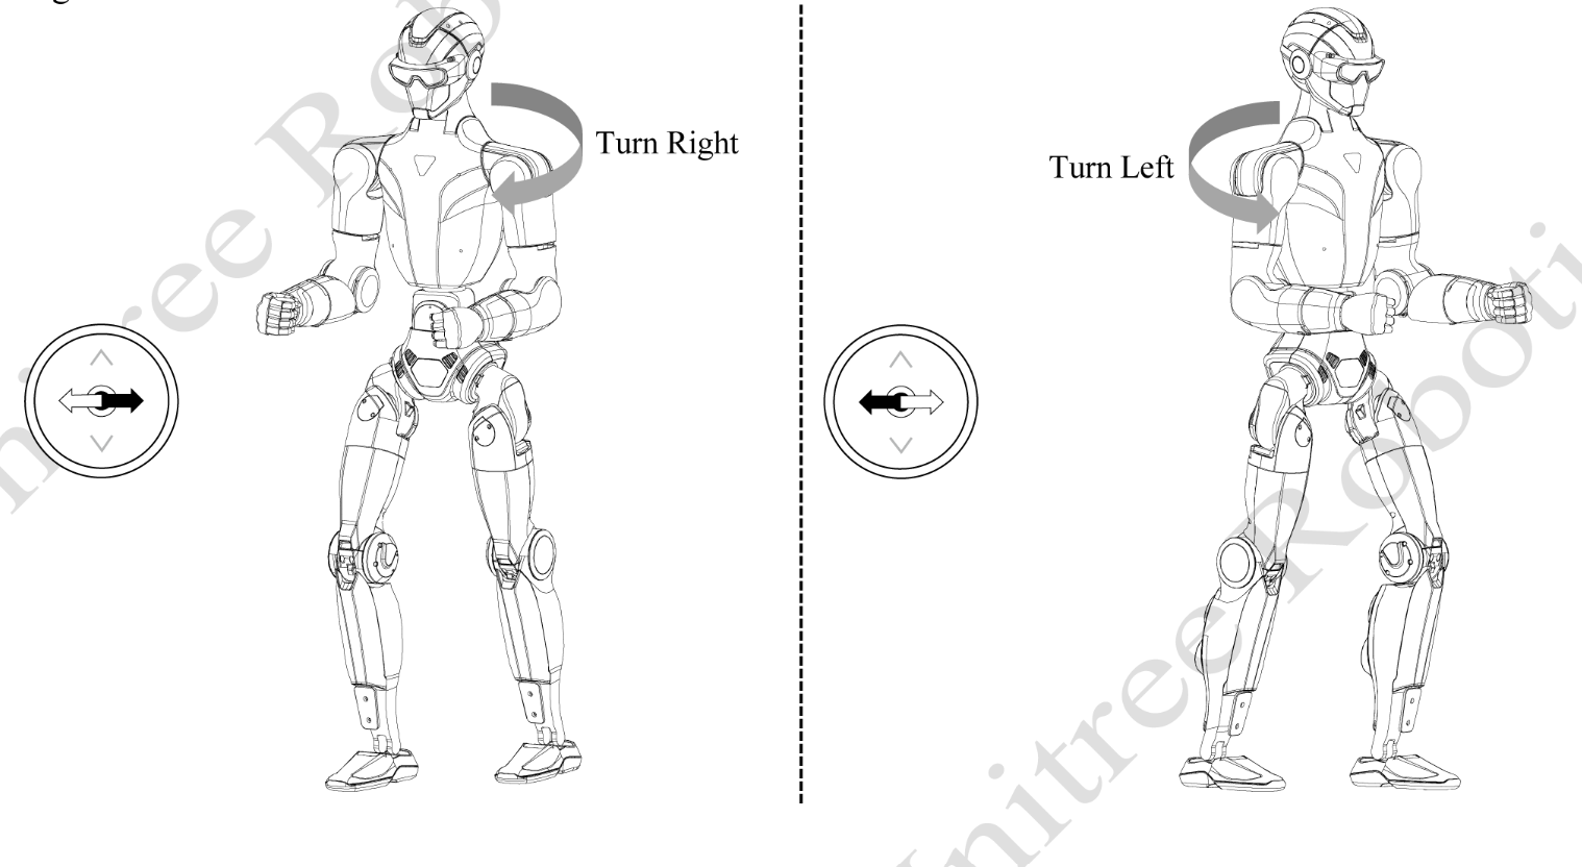
【使い方】Unitree R1 の操作マニュアル3 ~基本的な操作~
リモコンの基本操作 リモート コントロールを使用してジョイスティックで R1 ロボットを操作する場合は、次の制御方法に従ってください. 左ジョイスティック 前進・後退 右ジョイスティック 旋回 主要な動作 起動・停止関係 […]
記事を読む
【使い方】Unitree R1 の操作マニュアル4 ~格納方法~
はじめに R1を損傷させないように手順に従って格納をお願いしております。説明では1人で行っていますが、2人以上での格納を推奨します。 Unitree R1の格納方法 まずは、電源が切れていることを確認し、仰向けにして設置 […]
記事を読む
【使い方】Unitree R1 の操作マニュアル1 ~アプリとリモコンの接続~
Unitree R1の一通りの使い方について解説いたします。R1を利用するにはスマホ上のアプリでの登録が必要となります。 アプリの設定 R1の操作には、コントローラーを使用するか、スマホ用のアプリを使用します。 アプリの […]
記事を読む
VRゴーグルによるUnitree G1のテレオペ
※ 弊社インターンの作成記事になります はじめに ここ最近、「Physical AI」という言葉を耳にすることが一気に増えましたね。これは、AIの知能を現実での行動に結びつけるものです。アメリカの工場などでは、すでにたく […]
記事を読む
【Unitree G1】動画から人の動きの再現
弊社インターンの作成記事になります はじめに 本記事では,GENMO,GMR,ProtoMotionsを用いて,人物動画からUnitree G1向けのモーションを生成する手順を紹介します. 参考記事では,動画から人体モー […]
記事を読む
【How to】Tensorboardを使用した学習状況の確認方法
記事を読む
【Isaac Lab 2025】コードベースで読み解くUnitree Go2強化学習の実装と理解:準備編
はじめに 最近、研究室・企業でも Unitree Go2 に強化学習(RL)を導入したいというニーズが増えてきています。しかし、いざ触ってみると、 という壁にぶつかりがちです。 そこで本シリーズでは、**動かし方をコード […]
記事を読む
【Isaac Lab 2025】コードベースで読み解くUnitree Go2強化学習の実装と理解:理解編
初めに 前回の記事でUnitree Go2の学習環境を整えたので、どのようにコードを変更していけばいいかを説明していきたいと思います。 そもそも何を変更すればいいの? 基本的にIsaacLabでは、 の二つのスクリプトを […]
記事を読む
【使い方】Unitree G1の操作マニュアル5~Teaching機能~
はじめに デフォルトで設定されたアクション以外の動作をさせたい場合、人がG1を二人羽織で操作して動作を記録することで、動作を再現が可能となります。 Teaching機能の起動 UnitreeのアプリからFunction> […]
記事を読む
【開発方法】Unitree G1の仮想環境上での強化学習
はじめに 公式で提供されているIsaac Simを使用した強化学習の手法について解説します 開発環境 以下、メーカー側で推奨されている環境となります。 環境設定 この環境は仮想環境で構成することをお勧めします。 NumP […]
記事を読む
Unitree G1の性能諸元
G1の概要 G1ロボットは上半身と下半身に分かれており、それぞれに複数の自由度が備わっています。片腕は肩関節、上腕関節、肘関節を含む5自由度、片脚は股関節、脚関節、膝関節、足首関節を含む6自由度です。腰部には腰椎関節を含 […]
記事を読む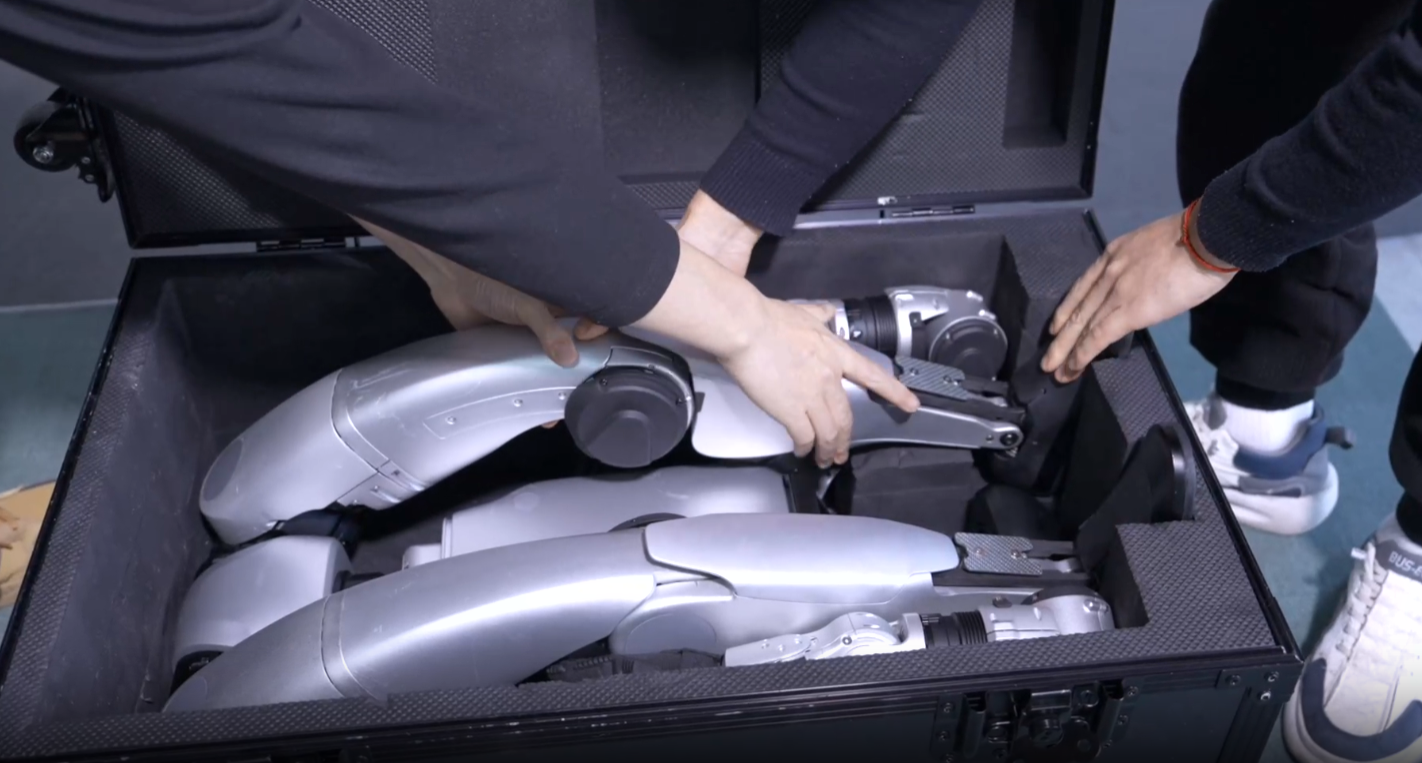
【使い方】Unitree G1の操作マニュアル4~格納方法~
はじめに G1を損傷させないように手順に従って格納をお願いしております。格納する際、必ず2名以上で作業をしてください Unitree G1の格納方法 まずは、電源が切れていることを確認し、うつ伏せにして設置します。 その […]
記事を読む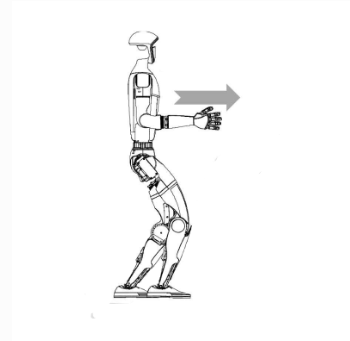
【使い方】Unitree G1の操作マニュアル3~基本的な操作~
リモコンの基本操作 リモート コントロールを使用してジョイスティックで G1 ロボットを操作する場合は、次の制御方法に従ってください。 左ジョイスティック コンセプトの説明 G1ロボットには複数の動作モードがあります。各 […]
記事を読む
【使い方】Unitree G1の操作マニュアル2~起動と停止~
はじめに G1は、二足歩行がゆえに不安定であるため、起動と停止方法をマニュアルに沿って行なう必要があります。 G1の開梱と初期セットアップ Unitree G1 ヒューマノイド ロボットを適切に開梱し、操作できるように準 […]
記事を読む
【使い方】Unitree G1の操作マニュアル1~アプリとリモコンの接続~
はじめに Unitree G1の一通りの使い方について解説いたします。G1を利用するのにはスマホ上のアプリでの登録が必要となります。 アプリの設定 Go2の操作には、コントローラーを使用するか、スマホ用のアプリを使用しま […]
記事を読む
【使い方】Unitree Go2の操作マニュアル1~アプリとリモコンの接続~
はじめに Unitree Go2の一通りの使い方について解説いたします。 アプリの設定 Go2の操作には、コントロールを使用するか、スマホ用のアプリを使用します。 アプリのダウンロード アプリを設定するには、提供されてい […]
記事を読む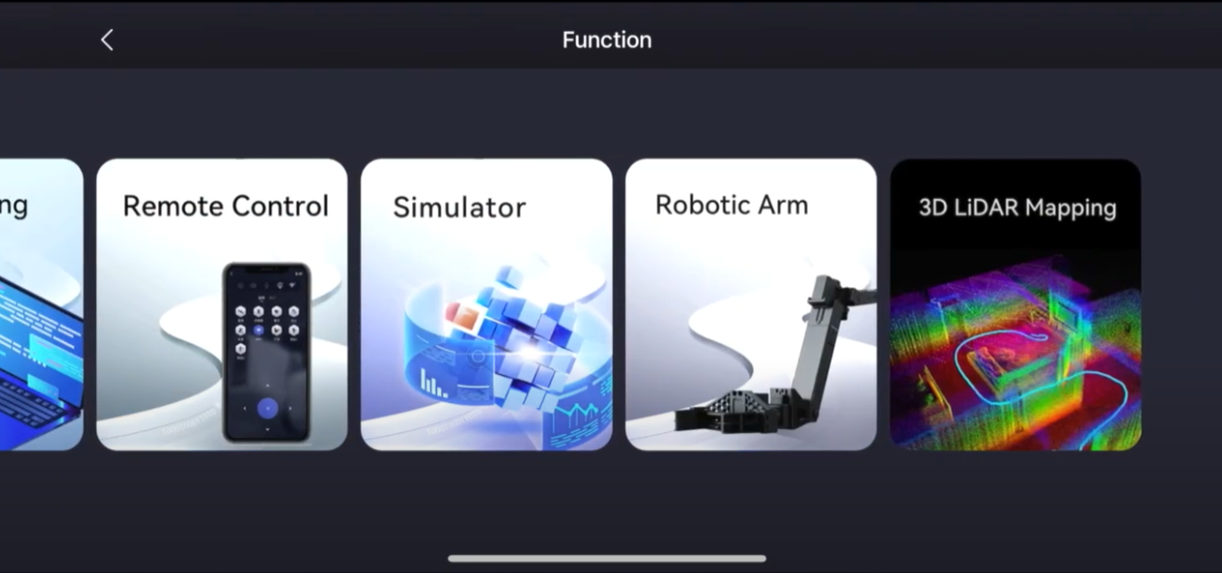
【使い方】Unitree Go2の操作マニュアル5~キャリブレーション~
はじめに Go2が正しく起立しない場合のキャリブレーション方法をご紹介します。 GO2 IMUキャリブレーション Go2 の内蔵 IMU をキャリブレーションするには、次の手順に従ってください。 GO2 レッグキャリブレ […]
記事を読む
【使い方】Unitree Go2の操作マニュアル2~基本操作~
GO2の基本操作 ロボットの起動と様々なアクションの実行方法をGIFでデモしたものを以下に掲載しています。コンパニオンモードの起動手順も記載しています。 知っておくと便利なコマンド: 立った姿勢の場合: アドバンスモード […]
記事を読む
【使い方】Unitree Go2の操作マニュアル3~3Dマッピング自律走行~
はじめに Unitree Go2を使用したメーカー側で提供されているアプリを用いて、Lidarで作成した地図をもとに自律走行させることができます。 3Dマッピング機能 Function > 3D Mappingを選択しま […]
記事を読む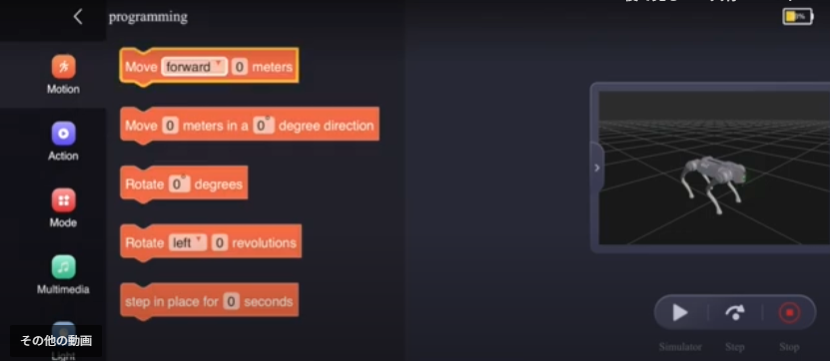
【使い方】Unitree Go2の操作マニュアル4~その他機能~
はじめに リモコン操作以外でのメーカー側から提供されているGo2の機能についてご紹介いたします。 同行モード ロボットの同行モードを有効にするには、ロボットに付属の小さなリモコンが必要です。 音声コマンド ロボットの電源 […]
記事を読む
【開発】Unitree G1,Go2を仮想空間でシミュレート
はじめに Isaac Simを使用して、Unitree製品を仮想空間上で動作させます。本体を直接開発するのには、ハードルがあると思いますので、まずは仮想空間上で、開発することをおすすめしております。今回紹介するレポジトリ […]
記事を読む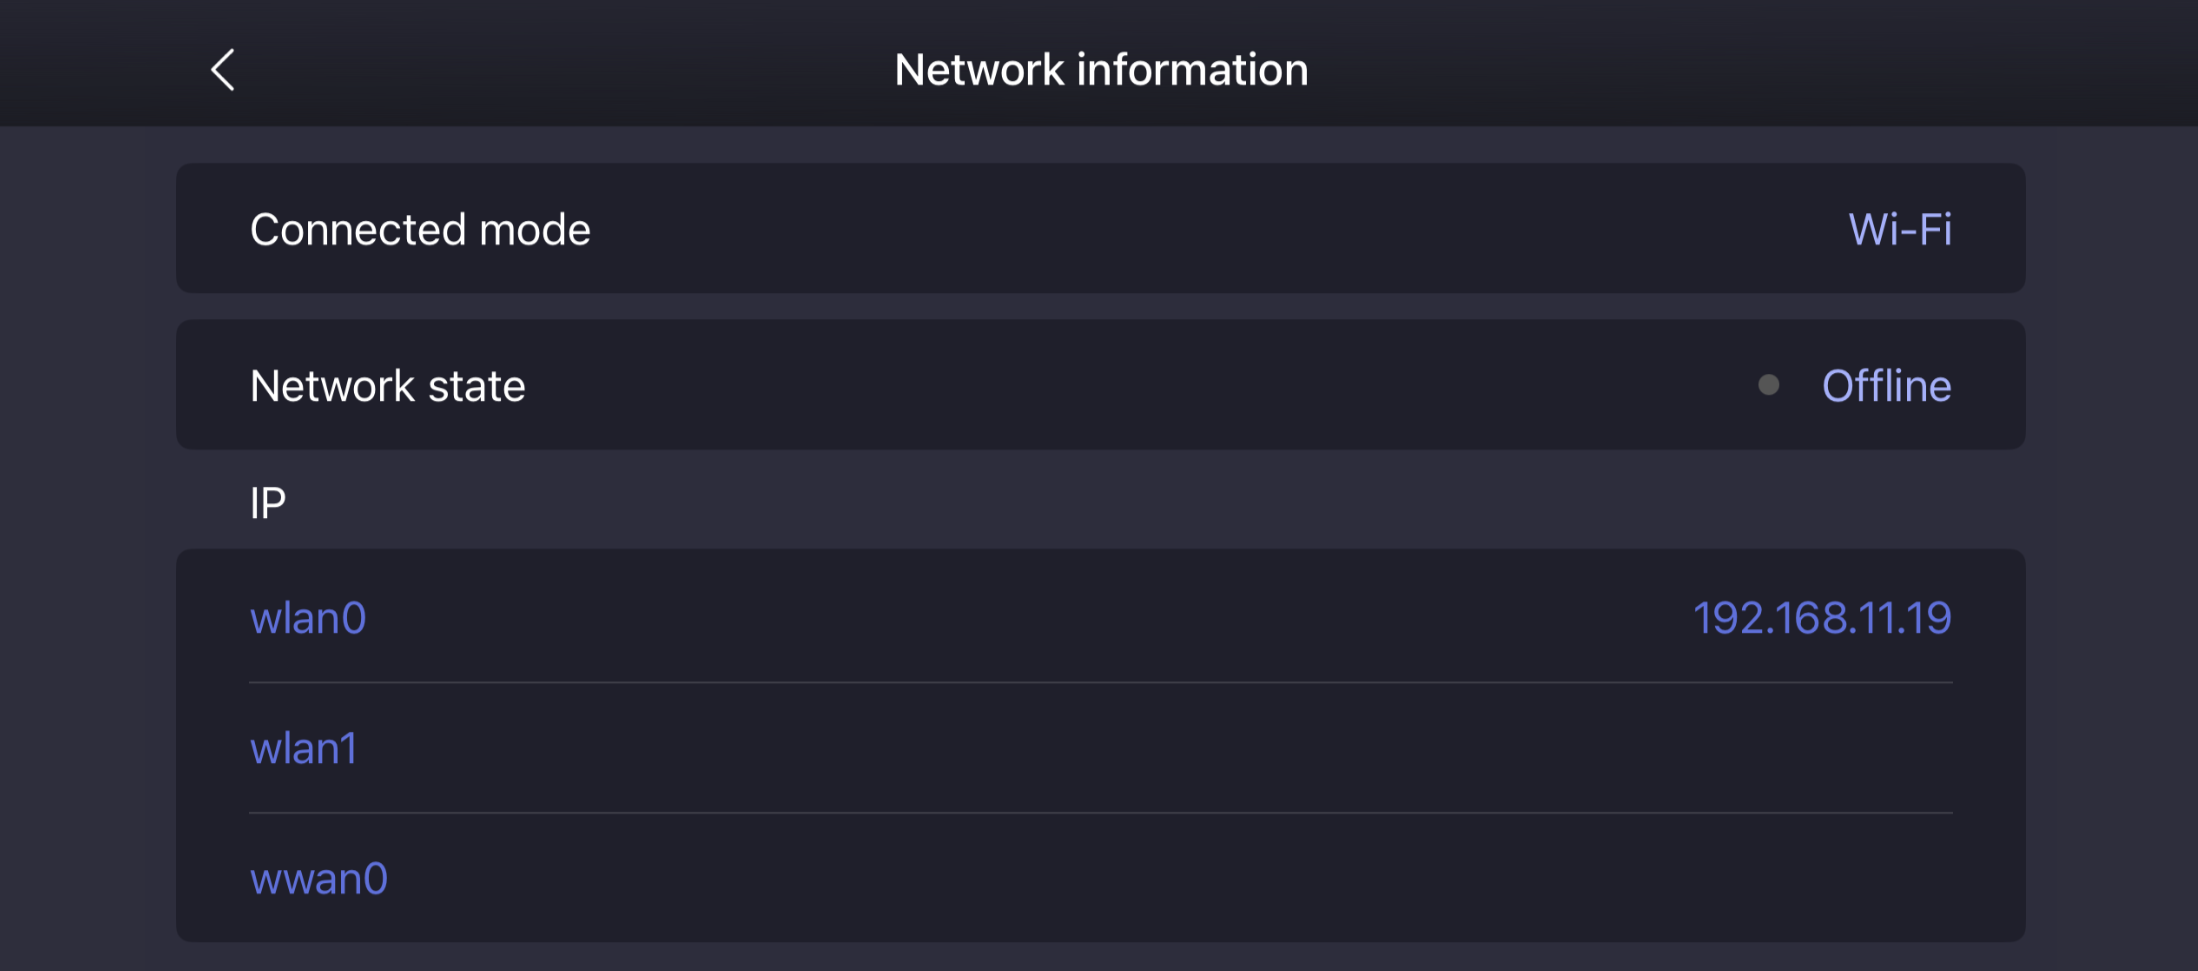
【開発】Unitree Go2の音声入出力の操作方法
はじめに Unitree Go2に標準で装備されているスピーカーとマイクを使用して、開発するサンプルを作成してみたいと思います。公式では、2025年6月時点では、オーディオ関連の開発用インターフェースが提供されておりませ […]
記事を読む
【開発】UnitreeGo2をROS2で開発する
はじめに ロボットのフレームワークでメジャーなROS2を用いて、公式のサンプルコードをもとに開発の方法をご紹介していきたいと思います。ROS2を使用することでSDKでラップされることなく、Go2の通信と制御を直接行うこと […]
記事を読む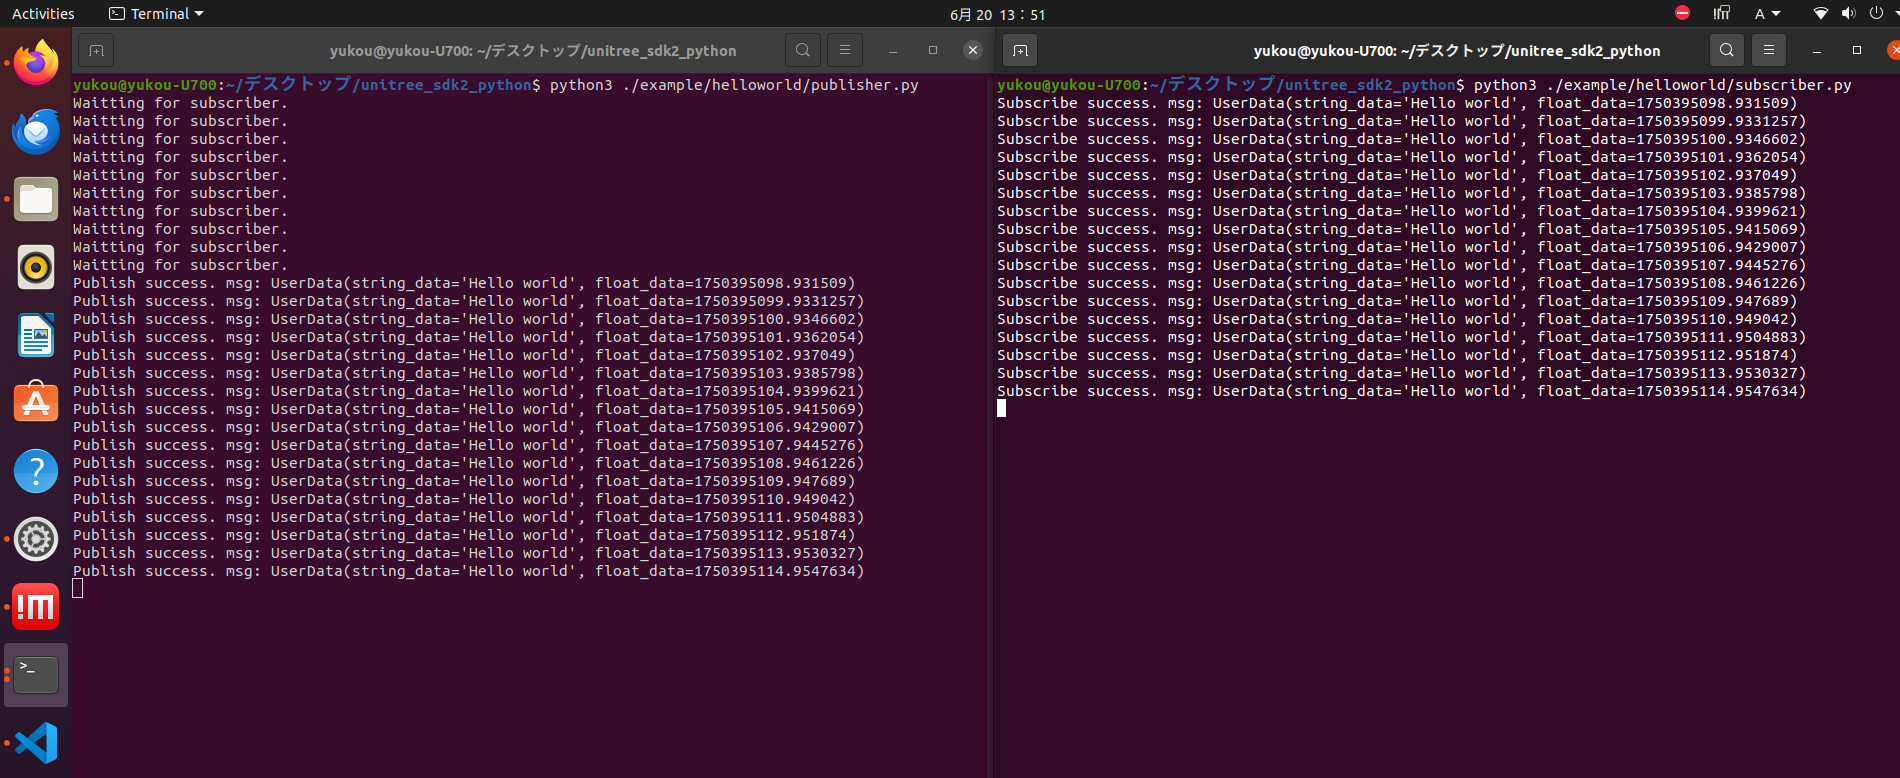
【開発方法】Unitree Go2をPythonで開発をする
はじめに 主にロボットの開発はROSを使用したものが多いですが、学習コストが高いのでロボット開発をしたことない人にとっては敬遠しがちです。そこで公式のレポジトリを使用してROSを使わずにPythonだけでの開発方法をご紹 […]
記事を読む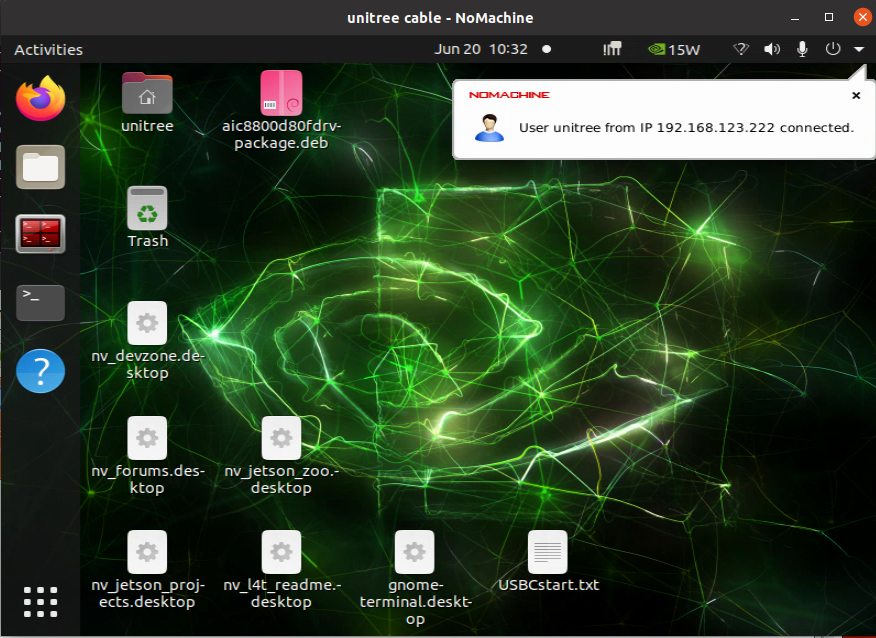
【開発方法】Unitree Go2のDockingStationとWifi接続を行う
はじめに Unitree Go2を開発する際に、外部PCからDocking Stationへの接続が必要となりますが、その際に有線LANを用いた接続でなく、Wifi経由でのアクセス手順について説明します。JetsonにW […]
記事を読む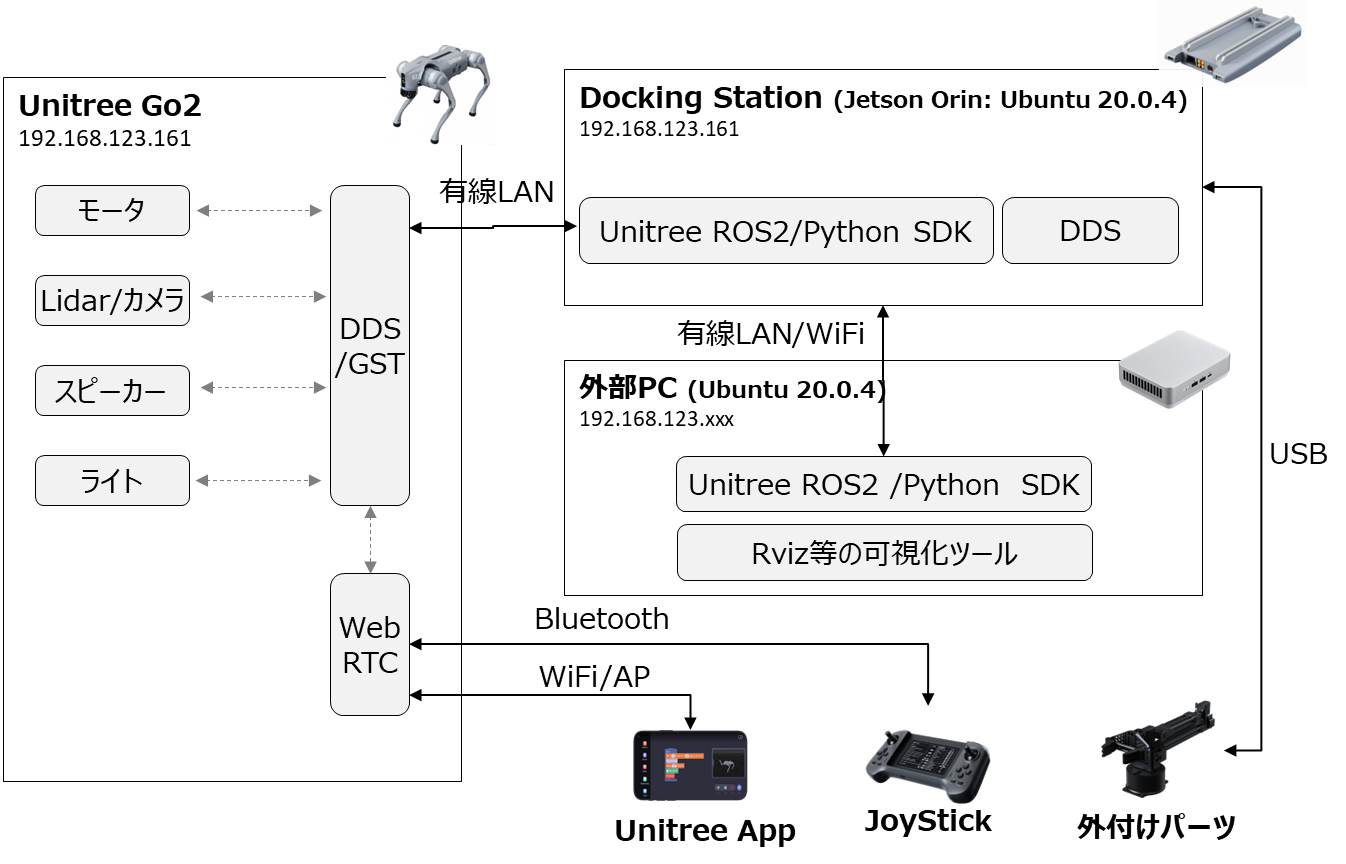
【開発方法】UnitreeGo2の開発環境の設定
はじめに Unitree公式の開発環境の構築方法に従って、Go2本体のアクセス方法を整理していきます。https://support.unitree.com/home/en/developer/Quick_startht […]
記事を読む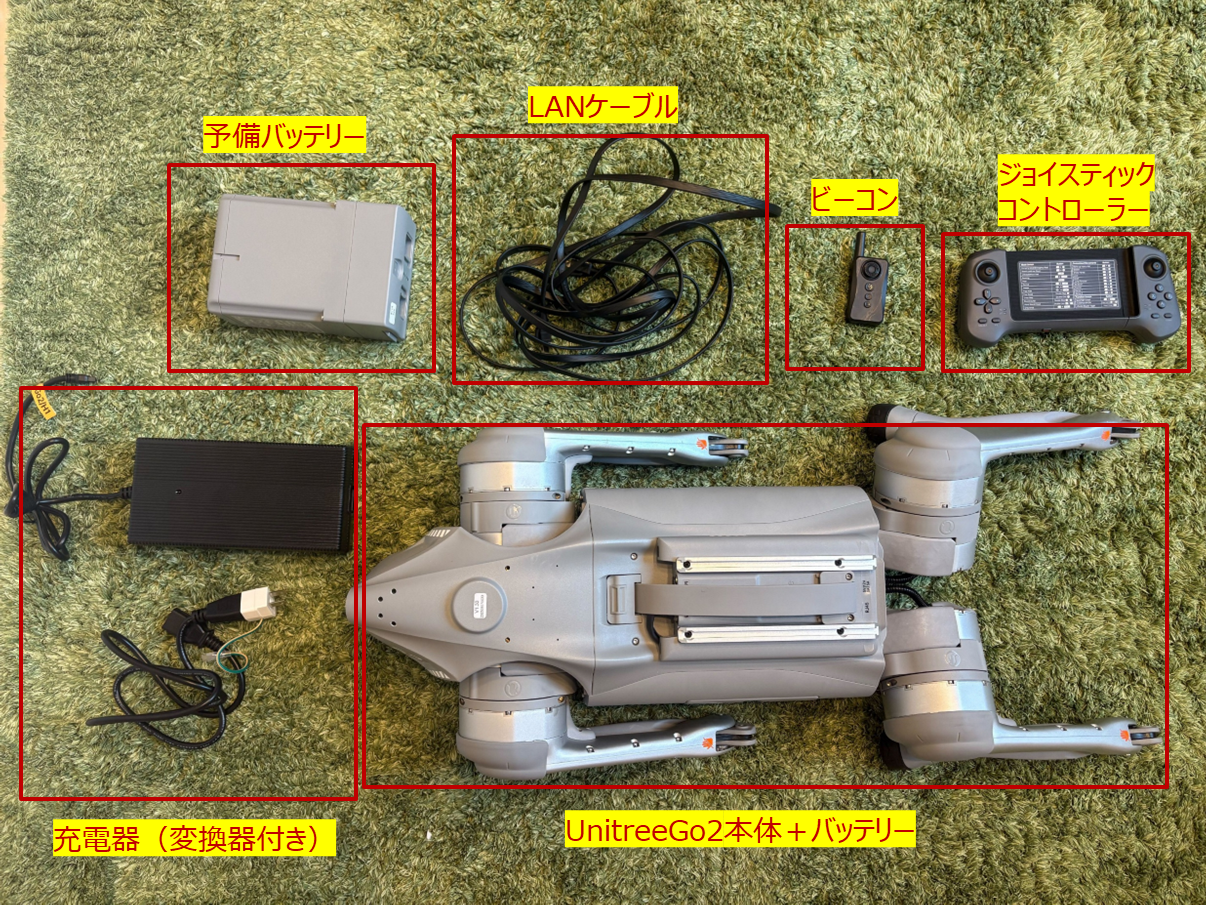
【使い方】Unitree Go2の箱出し~開始/停止の手順
次世代のロボティック・ペットとして注目されている「Unitree Go2」。本記事では、初めて手にした方が迷わないように、箱から出してから実際に動かすまでの手順、さらに使用後の安全な停止方法まで、詳しく解説します。 1. […]
記事を読む
初回特典キャンペーン
キャンペーンコード キャンペーンコード:2885 キャンペーン内容 商品価格より5%OFF(全商品対象)※1 他のキャンペーンとの併用は不可。 適用条件 対象者 初めて弊社のレンタルサービスをお申し込みをされたお客様。 […]
記事を読む該当する記事が見つかりませんでした。別のキーワードでお試しください。